产品谱系
Product Matrix
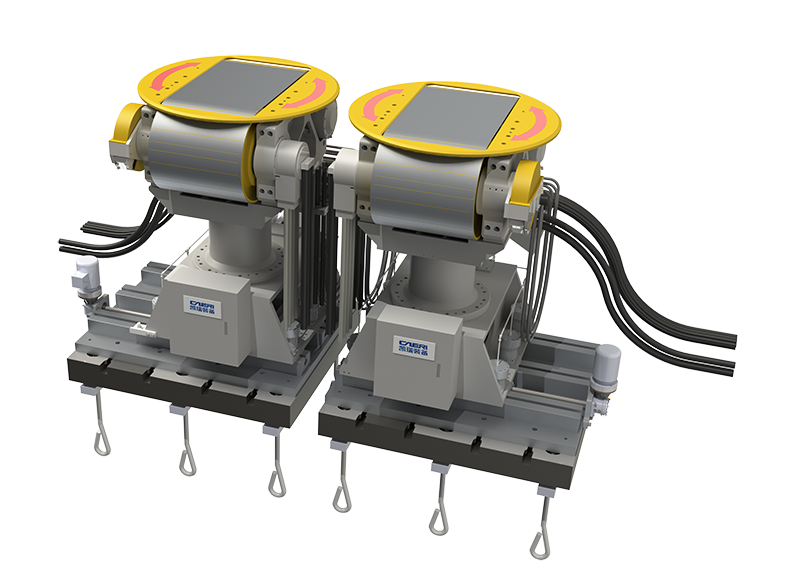
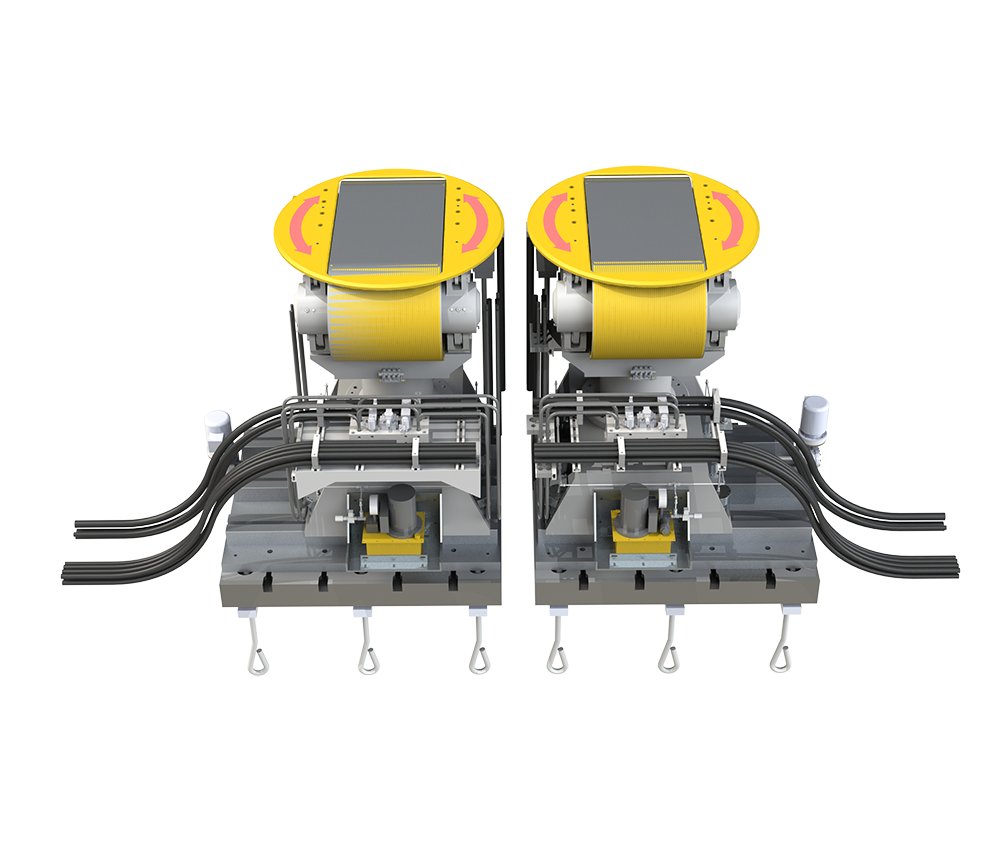
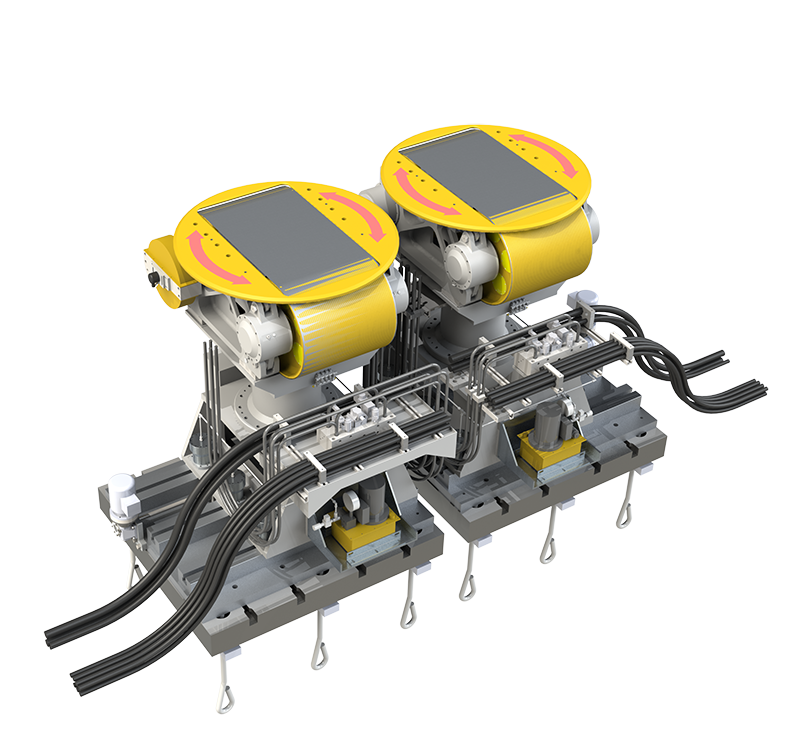
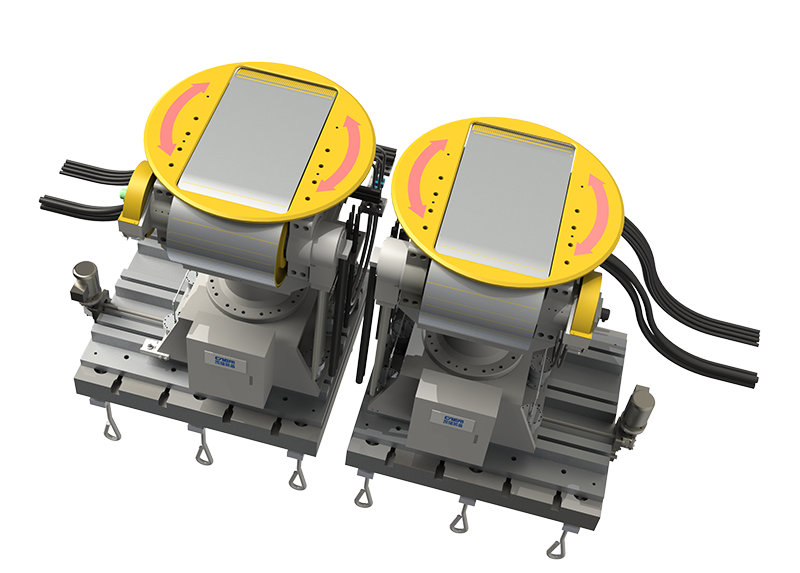
 产品特点
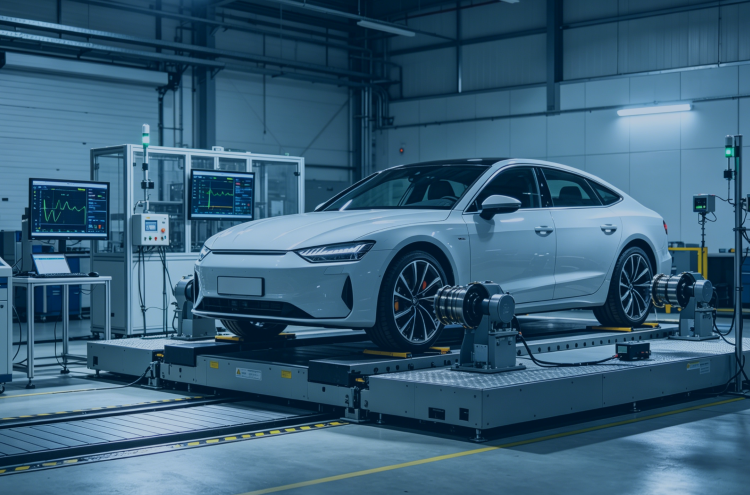
平整路面,更接近真实道路;
可模拟不同粗糙度的路面;
可复现更多动态工况 ;
转动惯量小,可完成更快的加减速过程,实现转向模拟,易叠加路面振动工况;
无寄生损失,无需做修正,可高精度模拟实车瞬态载荷谱;
功能用途道路模拟测功系统:WLTP/NEDC 或 EPA 测试等 可在室内测试汽车动力性、燃油经济性 (油耗)、多工况排放、电动车续航里程、整车发动机冷却散热能力等主要性能;可进行整车连续爬陡坡和丘陵模拟 (18%)、等速连续下坡模拟 (18%)(II 型和 IA 型) 等试验。
驾乘舒适性、驾驶操控性、高动态工况测试:在可控的试验室内将测试车辆的轮胎驱动起来,模拟车辆加速 / 减速的运动过程以及可叠加垂向的路面颠簸,研究这些激励对车身悬架,车体部件及车内驾驶员、乘员的影响,对驾乘舒适度及操控性进行充分的评估。具体包括驾乘 / 舒适度评估、噪声与振动传输性、能耗、驾驶性、动力系统调优。
用于智能车驾驶辅助功能:整车在环测功载体,智能座舱测试 整车在环仿真测试将自动驾驶汽车整车置于模拟仿真环路中进行测试,即车辆控制采用真实的规划决策系统和控制执行系统,道路路面通过多自由度转鼓平台等模拟,交通场景等则通过仿真软件建模、数据回放输入等方式仿真。
技术参数| 型式 | 两驱 | 四驱 |
| 最大速度 | 200km/h | 200km/h |
| 单轮最大吸收功率 | 额定150kW 最大200kW |
额定150kW 最大200kW |
| 单轮最大牵引力 | 额定5000N 最大8000N |
额定5000N 最大8000N |
| 轮胎转向角度 | ±45° | ±45°(四驱转向) |
| 整车惯量模拟范围 | 1000~3500kg | 1000~3500kg |
| 轴距调节范围 | 1.3~2.1m | 1.6~2m |
| 轮距调节范围 | \ | 2.3~3.5m |
